実機テレオペデータセット: so101_pick_sponge_main(clean28)
事実記録。計算日時は 2026-10-23 およそ 01:15 SGT(作業用 Mac、LeRobot 0.6.1 venv)。読み取りのみ。データセットは変更していない。
データセット本体は git 外(Mac 上)にある。 本ドキュメントとコンタクトシート画像のみをリポジトリに置く。
関連手順: real_robot_bringup.md。学習手順: training.md。
データセット
| Mac 上のパス | エピソード | フレーム | du -sh |
|
|---|---|---|---|---|
| raw | $HOME/work/lerobot-hw/datasets/so101_pick_sponge_main_20261020 |
32(0–31) | 23,610 | 350M |
| clean | $HOME/work/lerobot-hw/datasets/so101_pick_sponge_main_20261023_clean28 |
28(0–27) | 20,660 | 309M |
- タスク(単一、
task_index0):Pick up the yellow sponge and place it on the white paper repo_idyohei1126/so101_pick_sponge_main、robot_typeso_follower、codebase_versionv3.0、split train0:28- fps 30。特徴量:
action(6, float32)、observation.state(6, float32)、observation.images.top、observation.images.wrist、timestamp、frame_index、episode_index、index、task_index - 関節名(action / state):
shoulder_pan,shoulder_lift,elbow_flex,wrist_flex,wrist_roll,gripper(.pos) - カメラ:
observation.images.top、observation.images.wrist。いずれも 640×480、AV1、yuv420p、30 fps、g=2、crf=30、preset 12、音声なし - レイアウト: parquet 3 ファイル、カメラあたり mp4 3 ファイル(
chunk-000/file-000..002) - ディレクトリ名は
20261020だが、収録は 2026-10-22 23:30 〜 2026-10-23 00:38 SGT(ログ参照) - これらのエピソードの物理配置は廃止した 2026-10-22 のテーブルであり、2026-10-26 の正ではない。廃止した配置 を参照
本データセット(clean28)は初期配置での収録データである。現行の規格化配置(140×70 cm)で収録されたデモ群(so101_pick_sponge_layout20261026_20261027)とは物理配置が異なるため、混在させずに独立したデータセットとして管理する。
clean ↔ raw の対応(action / state 配列が一致することを確認済み)
- clean 0–7 = raw 0–7
- clean 8–16 = raw 10–18
- clean 17–19 = raw 20–22
- clean 20–27 = raw 24–31
除外した raw エピソード:
| raw | 理由 |
|---|---|
| 8(750 frames)、9(743 frames) | 全関節の action レンジが 0(静止) |
| 19 | shoulder_lift mean |action-state| 9.73、max 45.2 |
| 23 | shoulder_lift mean |action-state| 12.07、max 34.4 |
clean セットの shoulder_lift mean lag はエピソードあたり 1.36〜2.58。
エピソード長
- 20 エピソードが 750 frames(25.0 s =
episode_time_s上限) - 8 エピソードが 705–709 frames(23.5–23.63 s; clean 7, 15, 16, 23–27)
- 平均 24.60 s、std 0.64 s(母集団; 標本 std 0.65)、min 23.50、max 25.00
- タイムスタンプは 1/30 s で連続。各エピソードで
frame_indexは 0..n-1 - 動き: 最初の動き(いずれかの関節が初期値から 1 超)は 1.2–6.1 s。腕の定着(全関節が最終値の 1 以内)は 7.9–13.6 s、平均 9.6 s。各エピソード末尾のおおよそ 10–17 s は静止
関節レンジ(clean 全体、min / max)
| joint | action min | action max | state min | state max | mean abs(action-state) |
|---|---|---|---|---|---|
| shoulder_pan | -52.7 | 16.7 | -52.5 | 16.4 | 0.63 |
| shoulder_lift | -69.1 | 84.0 | -68.0 | 81.5 | 1.66 |
| elbow_flex | -96.3 | 96.8 | -94.7 | 96.9 | 1.67 |
| wrist_flex | -0.6 | 101.0 | 0.7 | 100.3 | 0.89 |
| wrist_roll | -25.7 | 8.7 | -25.4 | 8.5 | 0.24 |
| gripper | 0.0 | 77.4 | 0.8 | 76.8 | 1.08 |
グリッパと把持回数
エピソードごとのグリッパ: idle およそ 14–48 → 開 およそ 48–77 → 閉 およそ 0–1(grasp)→ 再開 およそ 14–49(release)で静止。
idle / release 後の値が中間付近にあるため、固定中点閾値は信頼できない。action に対するエピソード別ヒステリシスで数えた: grasp = グリッパが(エピソード min + 5)未満へ下降、release = その後(エピソード min + 10)超へ上昇。
- 27/28 エピソード: grasp 1 回・release 1 回。grasp 4.4–8.4 s、release 5.5–10.4 s
- clean 25(raw 29): grasp 2・release 2(G 3.8 s、R 4.5 s、G 5.7 s、R 7.7 s)=再把持
- エピソードごとの gripper action max 48.2–77.4。min は 0.0–0.6(clean 10 / raw 12 のみ min 10.3。およそ 10 未満まで閉じない)
エピソード別表(Mac 上): per_episode_events.csv。
外れ値・注記
- clean 25(raw 29): 再把持(閉 2 回)
- clean 15, 16(raw 17, 18): 他より広い姿勢レンジ(
elbow_flexaction min -96.3 / -82.1、他はおおむね ≥ -44;shoulder_liftmax 84.0 / 80.7;wrist_flexmax およそ 101)。shoulder_liftlag 最大(2.58, 2.44; z > 2.5)。clean 15 の定着が最遅(13.6 s) - clean 27(raw 31):
elbow_flexmean lag 5.00(セット平均 1.68、z > 2.5) - clean 0: 開始最遅(6.1 s)、grasp 最遅(8.4 s)
- clean 10(raw 12): gripper 最小 10.3
wrist_rollaction が clean 0–9 のおよそ -8..+9 から、clean 23–27 のおよそ -26..-13 へドリフト
収録セッション
ログ: $HOME/work/lerobot-hw/outputs/record_main_*.log(時刻は SGT)。いずれも root .../so101_pick_sponge_main_20261020、episode_time_s 25、reset_time_s 10、fps 30、push_to_hub False。
| log | resume | num_episodes 引数 | 記録されたエピソード | 終了 |
|---|---|---|---|---|
| 20261022_231932 | False | 50 | 0–12 開始(13) | ep 12 中に KeyboardInterrupt(23:28) |
| 20261022_233039 | False | 50 | 0–9(10) | ep 9 中に Esc、停止 23:37:54 |
| 20261022_233916 | True | 10 | 10–19(10) | 正常停止 23:46:30 |
| 20261023_002944 | True | 12 | 20–31(12) | 正常停止 00:38:25 |
2 回目セッションは resume=False でエピソード 0 から再開始したため、raw の 32 エピソードはセッション 2–4(10 + 10 + 12)由来。raw 9 が 743 frames なのは Esc で途中終了したため、とログから推定できる。1 回目セッションのデータはデータセットに含まれない。
サンプルフレーム(コンタクトシート)
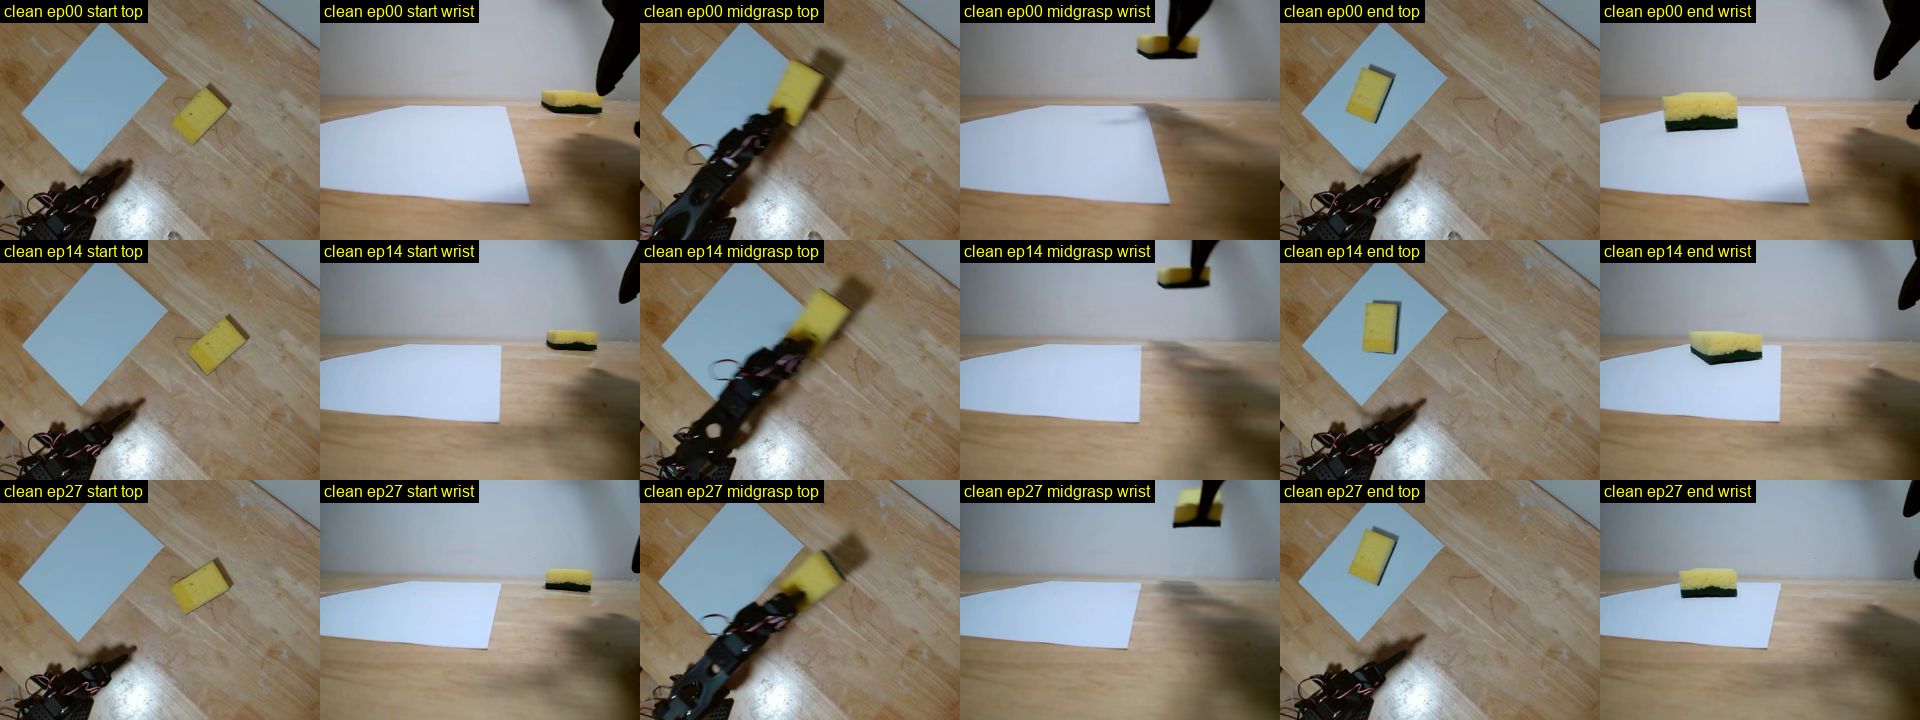
行 = clean ep 0, 14, 27。列 = start top/wrist、midgrasp top/wrist(grasp と release の中点)、end top/wrist。開始時はスポンジが紙の外、midgrasp でグリッパ保持、終了時は紙の上。
個別 PNG(Mac 上): $HOME/work/lerobot-hw/outputs/dataset_summary_20261023/ep{00,14,27}_{start,midgrasp,end}_{top,wrist}.png。
夜間 ACT 学習(2026-10-23 00:52 SGT 開始・完了)
25,000 steps の学習を完了。最良チェックポイントは step 21,000(val_l1=4.454)。
| 項目 | 値 |
|---|---|
| エントリ | port_pick_align.training.train_act |
| arch | full |
| device | MPS |
| batch | 8 |
| lr | 1e-4 |
| steps | 25,000(完了) |
| val_ratio | 0.1 |
| selection | val_l1(best: step 21,000, val_l1=4.454) |
| 速度 | およそ 0.75 s / step |
| 終了時刻 | 2026-10-23 06:12 SGT |
| 出力 | $HOME/work/lerobot-hw/outputs/act_so101_main_clean28_20261023 |